「極」を数えれば安定かどうかがわかる ― 留数定理の意味と、ラプラス逆変換・ナイキスト安定判別への応用
制御工学の教科書には「伝達関数の極が複素平面の左半分にあれば安定」「ナイキスト線図が \( -1 \) の点を回らなければ安定」といったルールが登場します。手順としては覚えていても、なぜそれで正しいのかを説明できる人は多くありません。その根拠になっているのが、複素関数論の留数定理です。この記事では、留数定理の意味を予備知識なしで説明し、ラプラス逆変換・ナイキストの安定判別・ボードの関係式という制御工学の3つの柱にどうつながるのかを、部屋の温度制御の例とあわせて紹介します。最後に、純粋数学だった留数が通信用増幅器の「鳴き」問題を通じて工学の道具になった歴史もたどります。
なぜ制御の教科書に複素平面が出てくるのか?
制御では、システムの入力と出力の関係を伝達関数 \( G(s) \) で表します。\( s \) は時間の関数をラプラス変換したときの複素数の変数で、\( G(s) \) はふつう多項式どうしの分数になります。分母が0になる点を極、分子が0になる点を零点といいます。
時間の世界の微分方程式を、複素数 \( s \) の世界の代数計算に置きかえる。これがラプラス変換の便利さです。ただし最後には時間の世界へ戻る必要があり、その「戻り道」が複素平面上の積分です。その積分を一瞬で計算する道具が留数定理です。
準備:極と留数とは
複素数 \( z \) の関数 \( f(z) \) が、ある領域のどこでも微分できるとき、その領域で正則であるといいます。\( f(z) = 1/(z-a) \) のように、ある点 \( a \) で値が無限大になる点が極です。
極 \( a \) のまわりで \( f(z) \) を \( (z-a) \) のべき級数に展開すると、負のべきの項も現れます(ローラン展開)。そのうち \( 1/(z-a) \) の係数を、極 \( a \) における留数(residue、「残り」の意味)と呼び、\( \mathrm{Res}_{z=a} f \) と書きます。簡単な極(1位の極)なら、留数は \( (z-a)f(z) \) で \( z \to a \) としたときの値です。
留数定理:一周すると“残る”もの
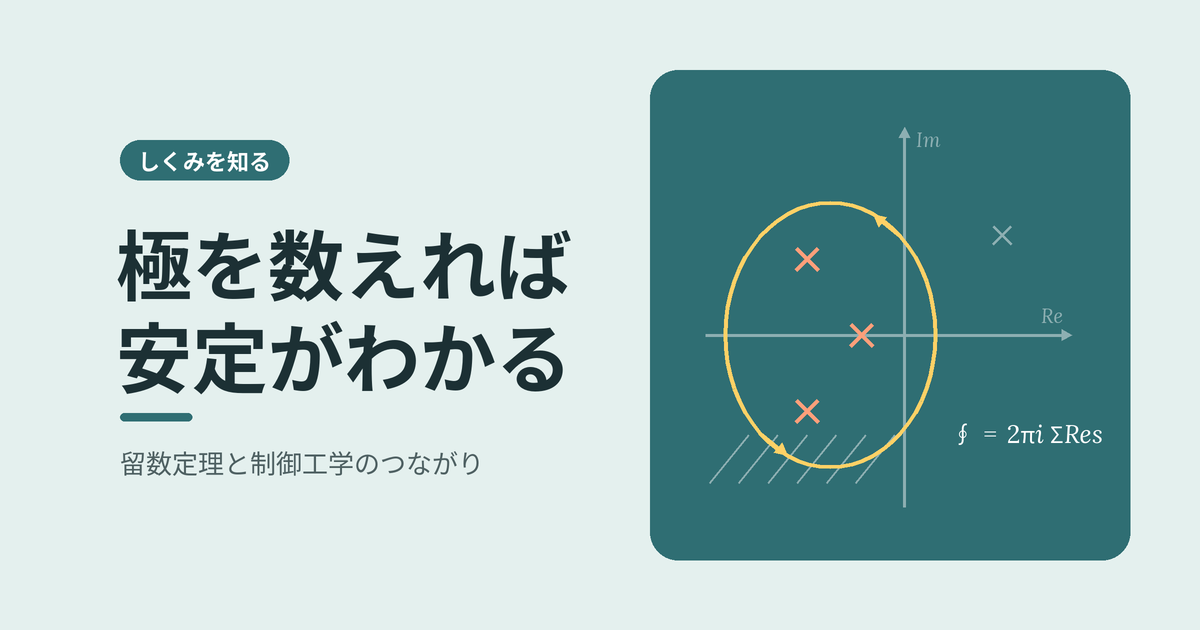
複素平面上の閉じた曲線 \( C \) に沿って反時計回りに \( f(z) \) を積分すると、次の関係が成り立ちます。
\[ \oint_{C} f(z)\,dz = 2\pi i \sum_{k} \mathrm{Res}_{z=a_{k}} f \]
和は \( C \) の内側にある極 \( a_{k} \) すべてについてとります。コーシーの積分定理によれば、正則な関数を閉じた曲線で一周積分すると0になります。つまり、極のない場所は積分に何も寄与しません。ローラン展開の各項を一周積分しても、ほとんどの項は0になり、\( 1/(z-a) \) の項だけが \( 2\pi i \) を「残す」のです。積分の答えは、曲線の内側にある極だけが知っている。これが留数定理の直感的な意味です。
例題:実数の積分 \( \int_{-\infty}^{\infty} \frac{dx}{1+x^{2}} \) を求めます。実軸と、上半分の大きな半円をつないだ閉曲線を考えると、内側にある極は \( z = i \) だけで、そこでの留数は \( 1/(2i) \) です。半径を大きくすると半円の部分の積分は0に近づくので、答えは \( 2\pi i \times 1/(2i) = \pi \) です。実数の問題でも、複素平面に持ち出すと極を1つ調べるだけで解けます。
応用①:ラプラス逆変換は「極の留数の足し算」
ラプラス変換された関数 \( F(s) \) から時間の関数 \( f(t) \) を求める公式(ブロムウィッチ積分)は、複素平面上の縦の直線に沿った積分です。\( F(s) \) が分母の次数の高い分数のとき、\( t \gt 0 \) ではこの直線を左側の大きな半円で閉じることができ、留数定理によって次のようになります。
\[ f(t) = \sum_{k} \mathrm{Res}_{s=p_{k}} \left[ F(s)\,e^{st} \right] \]
極 \( p_{k} \) が1位なら、各留数は「定数 \( \times e^{p_{k} t} \)」の形です。実部が負なら時間とともに減衰し、正なら発散し、虚部があれば振動します。極の位置が応答の形をそのまま決める。「極が左半平面なら安定」の理由はここにあります。教科書で習う部分分数分解は、じつはこの留数の計算そのものです。
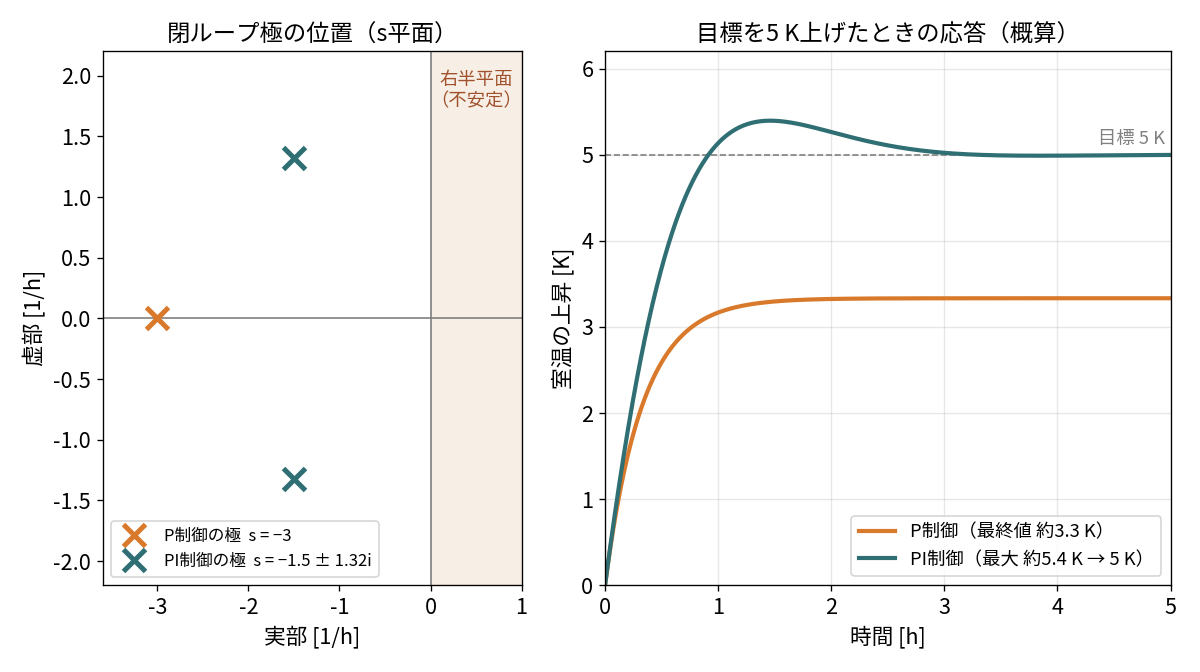
部屋の温度制御の例:外気より \( \theta \) だけ高い室温を、ヒーターの出力 \( q \)(単位は \( \mathrm{W} \))で調節する部屋を考えます。部屋の熱容量を \( C = 3.6 \times 10^{5}\ \mathrm{J/K} \)、外への熱の逃げやすさを \( G = 100\ \mathrm{W/K} \) と仮定すると、伝達関数は時定数 \( \tau = C/G = 1\ \mathrm{h} \) の一次遅れ系 \( \frac{0.01}{s+1} \)(\( s \) の単位は \( 1/\mathrm{h} \))になります。
目標温度を5 K上げたとき、比例制御(P制御、ゲイン \( 200\ \mathrm{W/K} \))だけでは、閉ループの極は \( s = -3 \) の1つです。応答は \( e^{-3t} \) で速やかに落ち着きますが、\( s = 0 \) の留数から求まる最終値は約3.3 Kで、目標に届きません。積分動作を加えたPI制御(積分ゲイン \( 400\ \mathrm{W/(K \cdot h)} \))では、極が \( s = -1.5 \pm 1.32i \) の複素数のペアになり、温度は一度約5.4 Kまで行き過ぎてから、振動しながら5 Kに収まります。\( s = 0 \) の留数がちょうど5 Kになることが、「積分動作で定常偏差が消える」ことの数学的な意味です。
応用②:偏角の原理とナイキストの安定判別
閉ループが安定かどうかは、\( 1 + L(s) \)(\( L(s) \) は制御器と対象をつないだ一巡伝達関数)の零点、つまり閉ループの極が右半平面にあるかどうかで決まります。高次の系で、この零点を直接求めるのは大変です。
ここで留数定理を \( F'(z)/F(z) \) に使うと、零点では留数が \( +1 \)、極では \( -1 \) になることから、偏角の原理が得られます。
\[ \frac{1}{2\pi i} \oint_{C} \frac{F'(z)}{F(z)}\,dz = Z - P \]
\( Z \) は \( C \) の内側の零点の数、\( P \) は極の数です。左辺は「\( F(z) \) の値が原点のまわりを何回まわったか」に等しくなります。
ナイキストは、\( C \) として右半平面全体を囲む経路(虚軸と大きな半円)を選びました。虚軸上では \( s = i\omega \) なので、\( L(i\omega) \) は周波数応答そのものです。\( 1+L \) が原点をまわる回数は、\( L \) が \( -1 \) の点をまわる回数と同じです。したがって、周波数応答の図が \( -1 \) を何回まわるかを数えるだけで、右半平面にある閉ループの極の数がわかります。一巡伝達関数自体が安定(\( P = 0 \))なら、\( -1 \) をまわらないことが安定の条件です。
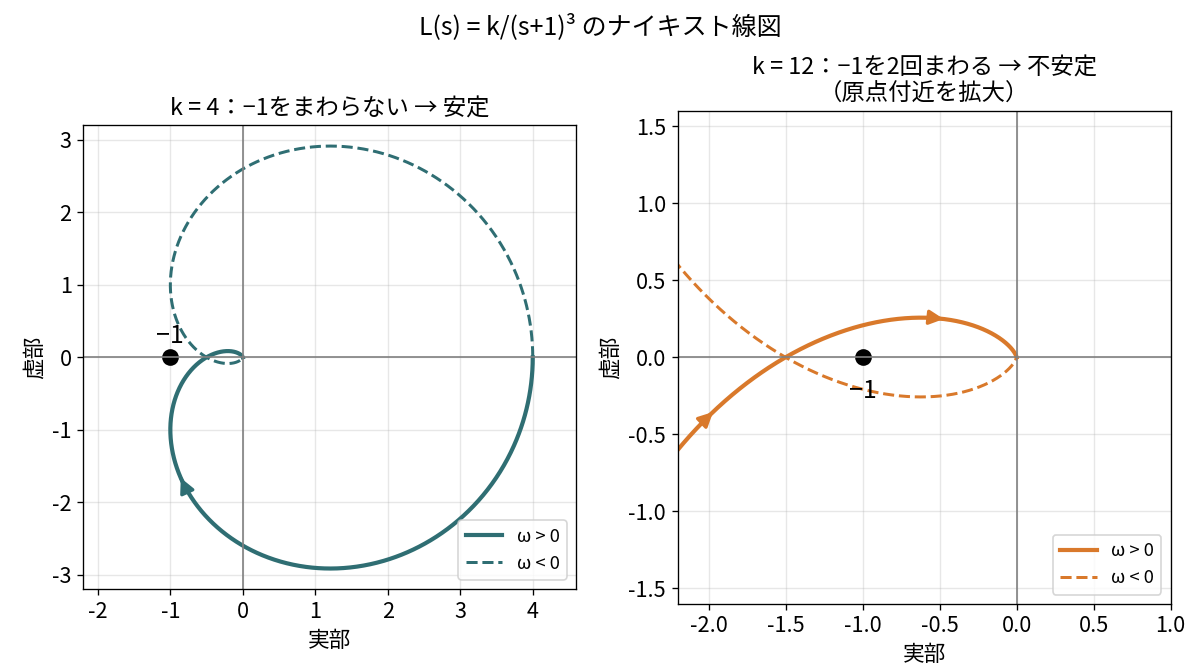
例として \( L(s) = k/(s+1)^{3} \) を考えます。\( k = 4 \) では図は \( -1 \) の右側を通り、閉ループは安定です。\( k = 12 \) では \( -1 \) を時計回りに2回まわり、実際に閉ループの極のうち2つが \( s \approx 0.14 \pm 1.98i \) と右半平面にあります。境目は \( k = 8 \) です。ゲインを上げすぎると発振する現象が、図を見るだけで判定できます。
応用③:ボードの関係式と「ウォーターベッド効果」
複素積分は、制御で「できないこと」も教えてくれます。右半平面に零点のない系(最小位相系)では、ゲインの周波数特性が決まると位相も決まってしまいます。これがボードのゲイン‐位相関係で、ゲインを急に下げようとすると位相も大きく遅れ、安定性の余裕がなくなります。
また、外乱の影響を表す感度関数 \( S = 1/(1+L) \) について、一巡伝達関数が安定で十分速く減衰する場合、\( \ln |S(i\omega)| \) を全周波数で積分すると0になります(ボードの感度積分)。ある周波数帯で外乱を抑えると、別の帯域で必ず増える。ベッドの一部を押すと別の場所が盛り上がることから、「ウォーターベッド効果」と呼ばれます。
歴史:コーシーからベル研究所へ
| 年 | 出来事 |
|---|---|
| 1814〜1826年 | コーシーが複素積分の理論を整え、「留数の計算」を発表 |
| 1843年 | ローランが負のべきを含む級数展開を発表 |
| 1890年代 | ヘヴィサイドが演算子法で電気回路の過渡現象を計算 |
| 1916年ごろ | ブロムウィッチが演算子法を複素積分で正当化 |
| 1927年 | ベル研究所のブラックが負帰還増幅器を考案(論文は1934年) |
| 1932年 | ナイキストが論文「再生理論」で安定判別法を発表 |
| 1940〜1945年 | ボードがゲインと位相の関係、感度積分を体系化 |
長距離電話の中継増幅器は、負帰還で歪みを減らせる一方、帰還をかけすぎると「鳴き」と呼ばれる発振を起こしました。この実用的な問題を解く中で、100年前の純粋数学が制御の言葉に生まれ変わったのです。
まとめ
- 留数定理は、閉曲線に沿った積分が内側の極の留数だけで決まることを示す
- ラプラス逆変換は極の留数の和なので、極の位置が応答の減衰・発散・振動を決める
- 偏角の原理を使うと、周波数応答が \( -1 \) をまわる回数から閉ループの不安定な極の数がわかる
- ボードの関係式や感度積分は、制御性能の越えられない限界を複素積分から導く
- 留数は増幅器の発振問題を通じて、ベル研究所で制御工学の道具になった
積分の答えは極だけが知っている。安定性もまた、極だけが知っているのです。
参考文献
- A.-L. Cauchy, Mémoire sur les intégrales définies, prises entre des limites imaginaires (1825).
- T. J. I'A. Bromwich, "Normal coordinates in dynamical systems", Proceedings of the London Mathematical Society, 15, 401–448 (1916).
- H. S. Black, "Stabilized feedback amplifiers", Bell System Technical Journal, 13, 1–18 (1934).
- H. Nyquist, "Regeneration theory", Bell System Technical Journal, 11, 126–147 (1932).
- H. W. Bode, Network Analysis and Feedback Amplifier Design, D. Van Nostrand (1945).
- K. J. Åström, R. M. Murray, Feedback Systems: An Introduction for Scientists and Engineers, 2nd ed., Princeton University Press (2021).
投稿者プロフィール
- 熱・エネルギー分野を中心に、科学の面白さを綴る編集チームです。