PID制御のP・I・Dはなぜ「3つ」なのか ― 蒸気機関のガバナーから自動操舵、工場の温度制御まで、PID制御のしくみと歴史
エアコンが部屋を設定温度に保つのも、車のクルーズコントロールが一定の速度を守るのも、ドローンが風の中で姿勢を保てるのも、多くの場合その裏ではPID制御が働いています。P(比例)・I(積分)・D(微分)という3つの項を足し合わせるだけの単純な制御則ですが、なぜこの「3つ」なのでしょうか。この記事では、PID制御のしくみを部屋の温度制御という1つの例で説明し、3つの項がそれぞれ「今の誤差」「過去の誤差」「これからの誤差」を受け持っていることを示します。さらに、蒸気機関の調速機から船の自動操舵、化学工場の調節計へと続くPID制御の歴史もたどります。
フィードバック制御の基本:目標と現在のずれを見る
ヒーターで部屋を20°Cに保つ場面を考えます。制御したい量(室温)を制御量、目指す値(20°C)を目標値、こちらが動かせる量(ヒーターの出力)を操作量と呼びます。
フィードバック制御では、温度計で室温を測り、目標値との差である誤差 \( e(t) \)(単位は°C)を計算して、それをもとに操作量 \( u(t) \)(単位はkW)を決めます。
\[ e(t) = r(t) - y(t) \]
ここで \( r(t) \) は目標値、\( y(t) \) は測った室温です。PID制御は、この誤差から操作量を決める「計算のルール」の1つです。
P制御:誤差に比例して操作する
最も素直なルールは「ずれが大きいほど強く操作する」ことです。
\[ u(t) = K_{\mathrm{P}}\, e(t) \]
\( K_{\mathrm{P}} \) は比例ゲイン(単位はkW/°C)で、誤差1°Cあたりヒーターを何kW強めるかを表します。ゲインを上げれば応答は速くなりますが、P制御だけでは困ったことが起こります。
室温が20°Cちょうどになると誤差は0なので、ヒーター出力も0になってしまいます。外は寒いので、ヒーターが止まれば室温は下がります。結局、室温は目標より少し低い温度で、「誤差に比例した出力」と「外へ逃げる熱」がつり合ったところに落ち着きます。この残ったずれを定常偏差といいます。ゲインを上げれば定常偏差は小さくなりますが、上げすぎると行き過ぎと揺り戻しを繰り返し、ついには振動が止まらなくなります。
I制御:過去の誤差を積み上げて定常偏差を消す
そこで、誤差を時間で積み上げた量を加えます。
\[ u(t) = K_{\mathrm{P}} \left( e(t) + \frac{1}{T_{\mathrm{I}}} \int_{0}^{t} e(\tau)\,d\tau \right) \]
\( T_{\mathrm{I}} \) は積分時間(単位は分)です。わずかでも誤差が残っている限り積分値は増え続け、ヒーター出力を押し上げます。誤差がちょうど0になったときに初めて積分値が変化をやめるので、定常偏差がなくなります。積分項は「過去の誤差の記憶」だといえます。
その代わり、記憶は急には消えません。室温が目標に届いた時点でも積分値はたまったままなので、目標を通り過ぎるオーバーシュートが出やすくなります。また、ヒーターが最大出力に張り付いている間も積分がたまり続け、あとで大きく行き過ぎる現象(積分ワインドアップ)にも注意が必要です。
D制御:誤差の変化から先を読んでブレーキをかける
3つ目は、誤差の変化の速さを見る項です。
\[ u(t) = K_{\mathrm{P}} \left( e(t) + \frac{1}{T_{\mathrm{I}}} \int_{0}^{t} e(\tau)\,d\tau + T_{\mathrm{D}} \frac{de(t)}{dt} \right) \]
\( T_{\mathrm{D}} \) は微分時間(単位は分)です。室温が目標に向かって急に上がっているとき、誤差は急速に減っているので微分項は負になり、ヒーターを早めに弱めます。「このままの勢いだと \( T_{\mathrm{D}} \) 分後にはここまで行く」という予測にもとづいて操作するので、微分項は「これからの誤差」を受け持つ項です。
ただし、測定値の細かいノイズも微分すると大きな値になります。実際の制御装置では、微分した値をなだらかにするフィルタを入れた不完全微分を使うのが普通です。
3つを組み合わせると:同じ部屋で比べてみる
まとめると、PID制御は次の式で表されます。
\[ u(t) = K_{\mathrm{P}}\, e(t) + K_{\mathrm{I}} \int_{0}^{t} e(\tau)\,d\tau + K_{\mathrm{D}} \frac{de(t)}{dt} \]
ここで \( K_{\mathrm{I}} = K_{\mathrm{P}}/T_{\mathrm{I}} \)、\( K_{\mathrm{D}} = K_{\mathrm{P}} T_{\mathrm{D}} \) です。P・I・Dがそれぞれ現在・過去・未来の誤差を見ている、というのがPID制御の考え方です。
図1は、部屋の温度を15°Cから20°Cへ上げるときの計算例です。部屋・ヒーター・温度センサーの遅れを時定数20分・5分・2分の一次遅れで表し、ヒーター1 kWで最終的に5°C上がるとしました(説明用の仮定値です)。
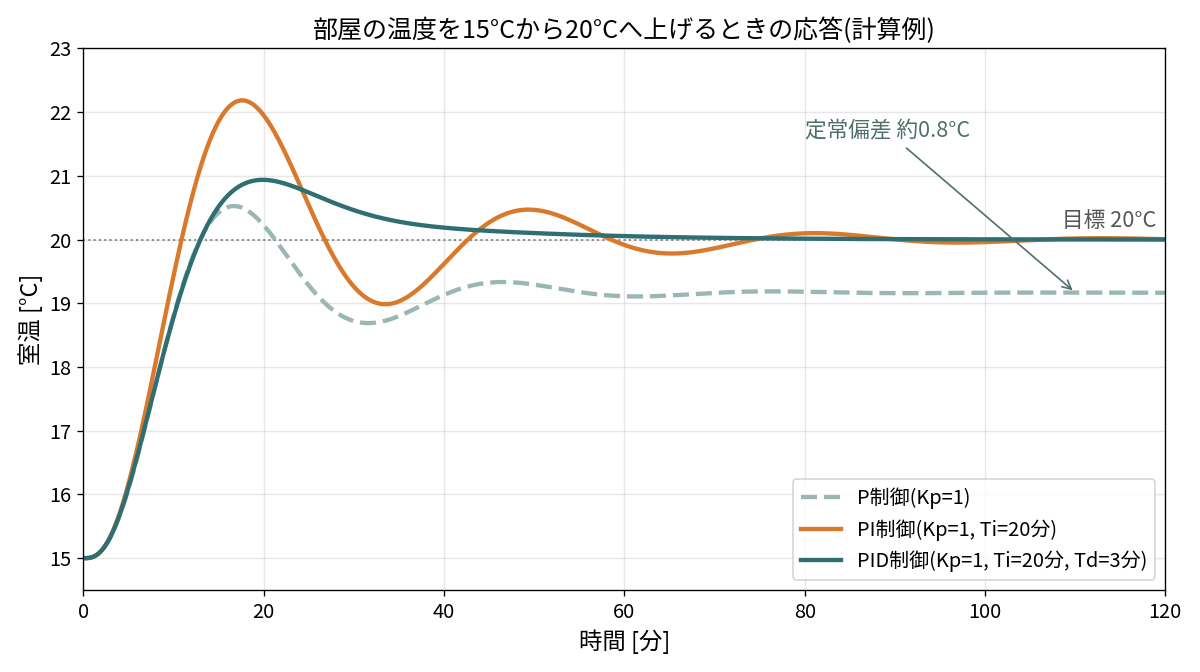
- P制御(\( K_{\mathrm{P}} \) = 1 kW/°C):120分後も約19.2°Cで止まり、約0.8°Cの定常偏差が残ります。
- PI制御(\( T_{\mathrm{I}} = 20 \) 分を追加):最終的に20°Cに届きますが、最高で約22.2°Cまで行き過ぎ、揺れながら落ち着きます。
- PID制御(さらに \( T_{\mathrm{D}} = 3 \) 分を追加):行き過ぎは約20.9°Cまでに抑えられ、20°Cにすっきり収まります。
定常偏差の大きさは計算でも確かめられます。ヒーターの効き(5°C/kW)と比例ゲイン(1 kW/°C)の積である「ループゲイン」は5なので、目標までの上げ幅5°Cのうち \( 1/(1+5) \) が残り、約0.8°Cになります。
PID制御の歴史:ひとりの発明ではなかった
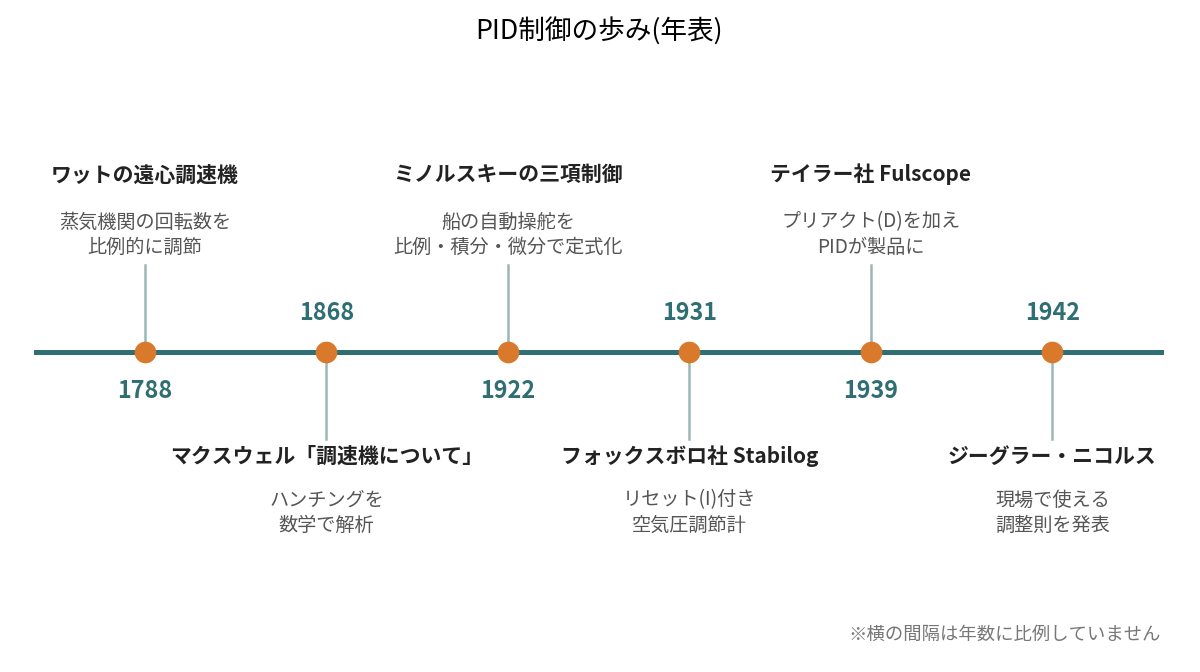
PID制御は、誰か1人が一度に考え出したものではありません。現場の困りごとに応えて、1項ずつ形づくられてきました(図2)。
蒸気機関の調速機とマクスウェル
1788年ごろ、ワットは蒸気機関に遠心調速機(ガバナー)を取り付けました。回転が速くなると重りが遠心力で開き、蒸気の弁を絞る仕掛けで、回転数のずれに比例して弁を動かす、いわばP制御です。負荷が変わると回転数が一定値から少しずれたままになる、という定常偏差の問題もすでに知られていました。
調速機が改良されるにつれ、回転数が周期的に揺れ続ける「ハンチング」が問題になります。1868年、マクスウェルは論文「調速機について(On Governors)」で、この不安定を初めて数学的に解析しました。
船の自動操舵とミノルスキー
20世紀に入ると、スペリーらがジャイロコンパスを使った船の自動操舵装置を実用化します。1922年、ミノルスキーは熟練した操舵手の舵の取り方を観察し、「方位のずれ」「ずれの変化の速さ」、さらに一定の横風などで残るずれを打ち消す「ずれの積み上げ」を組み合わせる三項の制御則を論文にまとめました。これが、PID制御を数式として示した最初期の例とされています。
化学工場の空気圧調節計
1930年代、石油・化学工場では温度や圧力を一定に保つために空気圧式の調節計が広まりました。1931年ごろにはフォックスボロ社が「リセット」(積分動作)付きの調節計を、1939年にはテイラー社が「プリアクト」(微分動作)を加えた調節計を製品化し、PIDが工業製品として出そろいます。
ジーグラー・ニコルスの調整則
道具がそろっても、3つのゲインをどう決めるかは職人芸でした。1942年、ジーグラーとニコルスは、現場で簡単な実験をするだけでゲインを決められる調整則を発表します。PID制御が広く普及したのは、この「使い方」が整ったからでもあります。
ゲインの決め方:限界感度法
ジーグラー・ニコルスの限界感度法では、まずP制御だけにして比例ゲインを少しずつ上げ、振動が減りも増えもしなくなったときのゲイン \( K_{\mathrm{u}} \)(限界ゲイン)と、その振動の周期 \( T_{\mathrm{u}} \)(限界周期)を測ります。そこから次の表でゲインを決めます。
| 制御の種類 | \( K_{\mathrm{P}} \) | \( T_{\mathrm{I}} \) | \( T_{\mathrm{D}} \) |
|---|---|---|---|
| P | \( 0.5K_{\mathrm{u}} \) | ― | ― |
| PI | \( 0.45K_{\mathrm{u}} \) | \( T_{\mathrm{u}}/1.2 \) | ― |
| PID | \( 0.6K_{\mathrm{u}} \) | \( T_{\mathrm{u}}/2 \) | \( T_{\mathrm{u}}/8 \) |
図1の部屋のモデルでは、\( K_{\mathrm{u}} \approx 3.9 \) kW/°C、\( T_{\mathrm{u}} \approx 17 \) 分になり、PIDなら \( K_{\mathrm{P}} \approx 2.3 \) kW/°C、\( T_{\mathrm{I}} \approx 8.6 \) 分、\( T_{\mathrm{D}} \approx 2.1 \) 分が出発点になります。この調整則は外乱からの素早い立ち直りを重視しているため、目標値を変えたときには行き過ぎが大きく出がちです(このモデルでは約3°C)。実際には、ここから少しずつゲインを弱めて仕上げます。
PID制御の得意と不得意
PID制御が100年近く主役であり続けている理由は、対象の詳しい数式モデルがなくても、3つのつまみを現場で調整すれば多くの場合うまく動くことにあります。部品の特性が多少変わっても性能が大きく崩れない頑健さもあります。今でも、工場のプロセス制御ループの大多数はPID(実際にはPIが多い)で動いています。
一方で、苦手な場面もあります。
- 操作してから効き始めるまでのむだ時間が長い対象
- 特性が運転条件で大きく変わる、強い非線形の対象
- 複数の入力と出力が互いに影響し合う多入力多出力の対象
こうした場面では、対象のモデルを使って先を計算するモデル予測制御や、状態フィードバックなどの現代制御が力を発揮します。
まとめ
- PID制御は、誤差の「今(P)」「過去の積み上げ(I)」「変化の勢い(D)」を足し合わせて操作量を決める
- P制御だけでは定常偏差が残り、I項がそれを消し、D項が行き過ぎや振動を抑える
- PID制御は、ワットの調速機、ミノルスキーの自動操舵、1930年代の空気圧調節計、ジーグラー・ニコルスの調整則と、現場の要請に応えて段階的に形づくられた
- モデルがなくても調整できる手軽さが強みで、むだ時間・非線形・多入力多出力の対象は苦手
3つの項は、誤差を見る3つの時間の向きに対応していたのです。
参考文献
- J. C. Maxwell, "On Governors", Proceedings of the Royal Society of London, 16, 270–283 (1868).
- N. Minorsky, "Directional stability of automatically steered bodies", Journal of the American Society of Naval Engineers, 34(2), 280–309 (1922).
- J. G. Ziegler, N. B. Nichols, "Optimum settings for automatic controllers", Transactions of the ASME, 64, 759–768 (1942).
- S. Bennett, "Development of the PID controller", IEEE Control Systems Magazine, 13(6), 58–62 (1993).
- K. J. Åström, T. Hägglund, Advanced PID Control, ISA (2006).
- K. J. Åström, R. M. Murray, Feedback Systems: An Introduction for Scientists and Engineers, 2nd ed., Princeton University Press (2021).
投稿者プロフィール
- 熱・エネルギー分野を中心に、科学の面白さを綴る編集チームです。