部屋の温度はなぜ「ゆっくり」追いつくのか ― 一次遅れ・二次遅れと時定数、伝達関数で読むプロセスの応答
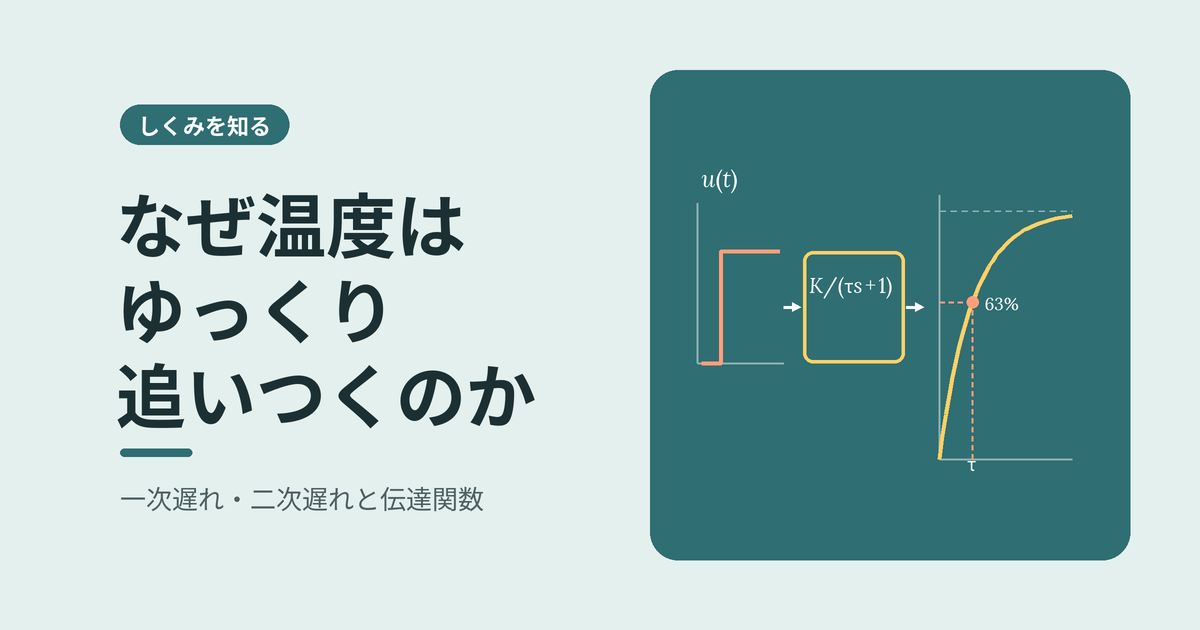
ヒーターのスイッチを入れても、部屋はすぐには暖まりません。温度はまず速く上がり、目標に近づくにつれて上がり方がゆるやかになります。この「遅れ」を式で表したものが、制御工学でいう一次遅れです。この記事では、一次遅れとは何か、部屋・ヒーター・温度センサーをなぜ一次遅れとみなしてよいのかを、熱の収支から説明します。さらに、二次遅れの2つのタイプ、化学工学プロセスのような複雑な装置を「一次遅れ+むだ時間」で近似する方法、そして入力を変えたときの出力を伝達関数から計算する手順までを、具体的な数値で追っていきます。
一次遅れとは:「ためる所」と「逃げ道」が1つずつの系
部屋の空気を、熱をためる所(熱容量)と、壁や窓から外へ熱が逃げる道(熱の通りやすさ)が1つずつある入れ物と考えます。外気より \( \theta \)(単位は \( \mathrm{K} \))だけ高い室温を、ヒーターの出力 \( q \)(単位は \( \mathrm{W} \))で温める場合、熱の収支は次のようになります。
\[ C\frac{d\theta}{dt} = q - G\theta \]
\( C \) は部屋の熱容量(単位は \( \mathrm{J/K} \))、\( G \) は外への熱の逃げやすさ(熱コンダクタンス、単位は \( \mathrm{W/K} \))です。「たまる速さ=入る熱−出る熱」という式で、出る熱は温度差に比例します。両辺を \( G \) で割ると、
\[ \tau\frac{d\theta}{dt} + \theta = Kq \]
となります。ここで \( \tau = C/G \) を時定数(単位は \( \mathrm{s} \))、\( K = 1/G \) をゲイン(単位は \( \mathrm{K/W} \))といいます。この形の1階の微分方程式で表される系が一次遅れです。
ヒーターを時刻0で一定の出力 \( q_{0} \) にした(ステップ入力)とき、解は
\[ \theta(t) = Kq_{0}\left(1 - e^{-t/\tau}\right) \]
です。最終的な温度上昇は \( Kq_{0} \) で、時定数 \( \tau \) が経つと最終値の63.2%、\( 3\tau \) で95.0%、\( 5\tau \) で99.3%に達します。時定数は「どれくらいで追いつくか」のものさしです。
伝達関数で書くと
微分方程式をラプラス変換すると、微分 \( d/dt \) が複素数の変数 \( s \) のかけ算に置きかわります(初期値は0とします)。入力 \( Q(s) \) と出力 \( \Theta(s) \) の比を伝達関数といい、一次遅れでは
\[ G(s) = \frac{\Theta(s)}{Q(s)} = \frac{K}{\tau s + 1} \]
になります(伝達関数は慣例で \( G(s) \) と書きますが、熱コンダクタンスの \( G \) とは別物です)。伝達関数は、装置の「入力から出力への変換のしかた」を1つの式にまとめたものです。
部屋の例で計算してみる
留数定理の記事と同じ部屋で、熱容量 \( C = 3.6 \times 10^{5}\ \mathrm{J/K} \)、熱コンダクタンス \( G = 100\ \mathrm{W/K} \) とします。時定数は \( \tau = 3600\ \mathrm{s} = 1\ \mathrm{h} \)、ゲインは \( K = 0.01\ \mathrm{K/W} \) です。時間を時間(h)単位で測れば、伝達関数は \( \frac{0.01}{s+1} \) です。
1 kWのヒーターを入れると、最終的な温度上昇は \( 0.01 \times 1000 = 10\ \mathrm{K} \) です。1時間後に約6.3 K、2時間後に約8.6 K、3時間後に約9.5 K上がります。「暖房を入れて1時間たっても、まだ6割ちょっと」というのが一次遅れの感覚です。
部屋・ヒーター・センサーはなぜ一次遅れとみなせるのか
一次遅れになる条件は、中身の温度がどこでもほぼ同じとみなせることです。これを集中定数近似といいます。
- 部屋:空気がよく混ざっていれば、室温は1つの値 \( \theta \) で代表できます。ただし空気だけの熱容量は、50 m³の部屋で約 \( 6 \times 10^{4}\ \mathrm{J/K} \) しかありません。上の \( C \) が大きいのは、家具や内装の表面など、空気と一緒にすばやく温まる部分も含めた値だからです。
- ヒーター:発熱体と放熱板が一体で温まり、その温度で放熱するので、やはり1つの熱容量と放熱の道で表せます。
- 温度センサー:センサーの内部の温度差が小さいかどうかはビオ数 \( \mathrm{Bi} = hL/k \) で判断します。\( h \) は表面の熱伝達率(単位は \( \mathrm{W/(m^{2} \cdot K)} \))、\( L \) は代表長さ(体積÷表面積、単位は \( \mathrm{m} \))、\( k \) はセンサー材料の熱伝導率(単位は \( \mathrm{W/(m \cdot K)} \))です。\( \mathrm{Bi} \lt 0.1 \) なら内部はほぼ一様とみなせます。直径3 mmのステンレスの棒(\( k \approx 16 \))が静かな空気中(\( h \approx 10 \))にあると、\( \mathrm{Bi} \approx 5 \times 10^{-4} \) と十分小さく、時定数は約5分になります(中実の棒として概算)。
逆に、この近似が崩れる場合もあります。壁や床の中は外側と内側で温度が違い、熱がゆっくりしみ込んでいきます。壁まで含めると、部屋は数十分から数日まで、いくつもの時定数をもつ系になります。それでも一次遅れでよく表せるのは、応答が一番遅い(または支配的な)時定数でほぼ決まる時間帯を見ているからです。
二次遅れには2つのタイプがある
タイプ1:ためる所が2つ直列につながった系
部屋(\( \tau_{1} = 1\ \mathrm{h} \))の温度を、時定数 \( \tau_{2} = 5\ \mathrm{min} \) のセンサーで測ると、ヒーターから温度計の表示までの伝達関数は
\[ G(s) = \frac{K}{(\tau_{1}s+1)(\tau_{2}s+1)} \]
になります。これが二次遅れです。表示は最初、傾き0からS字に立ち上がり、一次遅れより遅れます。2つのタンクを直列につないだ系も同じ形です。
タイプ2:振動しうる系
ばねにつながったおもりのように「慣性」がある系は、
\[ G(s) = \frac{K\omega_{n}^{2}}{s^{2} + 2\zeta\omega_{n}s + \omega_{n}^{2}} \]
と書きます。\( \omega_{n} \) は固有角振動数(単位は \( \mathrm{rad/s} \))、\( \zeta \) は減衰係数(単位なし)で、\( \zeta \lt 1 \) なら行き過ぎて振動します。
タイプ1をこの形に直すと \( \zeta = (\tau_{1}+\tau_{2})/(2\sqrt{\tau_{1}\tau_{2}}) \) となり、必ず \( \zeta \ge 1 \) です(上の例では約1.88)。熱や物質の「ためる所」と「流れる道」だけでできた系は、単独では振動しません。部屋の温度が振動するのは、フィードバック制御をかけたとき(留数定理の記事のPI制御の例)のように、外から仕組みが加わったときです。
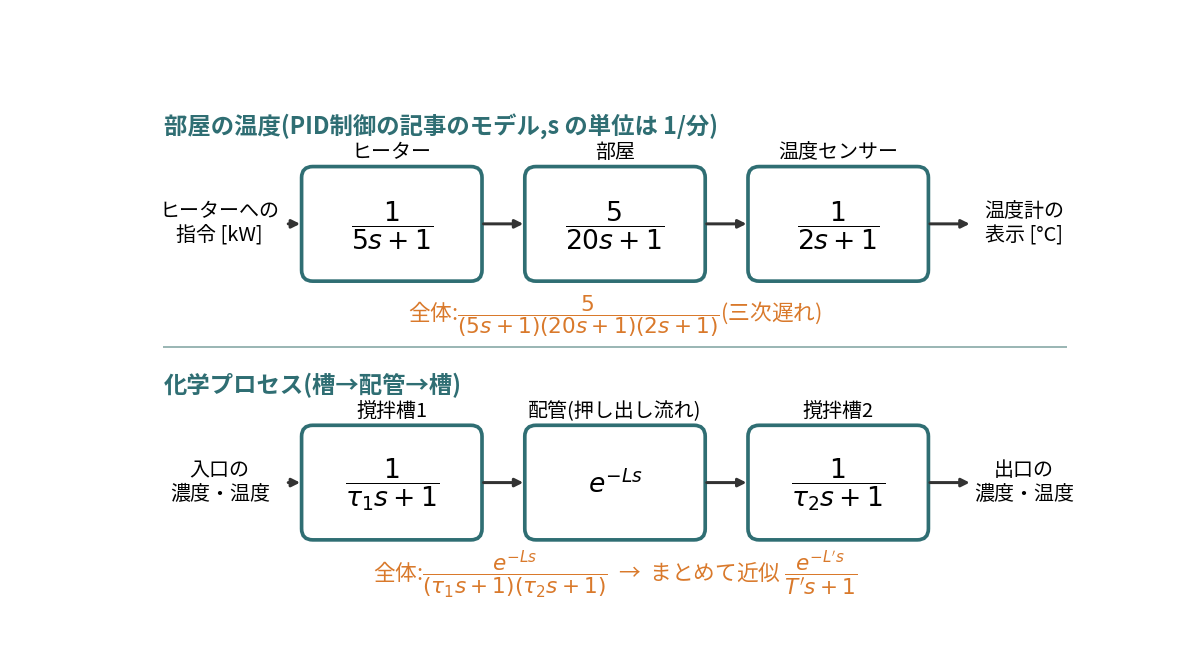
PID制御の記事で使った「部屋20分・ヒーター5分・センサー2分」のモデルは、一次遅れが3つ直列の三次遅れです(図1の上段)。
化学工学プロセスはどう近似するか
撹拌槽・槽列・配管
よく混ざった撹拌槽(CSTR)に、体積流量 \( F \)(単位は \( \mathrm{m^{3}/min} \))で液を流すと、槽の容積を \( V \)(単位は \( \mathrm{m^{3}} \))として、出口の濃度や温度は時定数 \( \tau = V/F \) の一次遅れで入口の変化を追いかけます。たとえば \( V = 2\ \mathrm{m^{3}} \)、\( F = 0.5\ \mathrm{m^{3}/min} \) なら \( \tau = 4\ \mathrm{min} \) です。
槽を \( N \) 個直列につなぐと伝達関数は \( 1/(\tau s+1)^{N} \) になり、立ち上がりのS字がはっきりしてきます。\( N \) を増やした極限が、液が混ざらずに押し出される配管で、入口の変化がそのまま \( L \) だけ遅れて出口に現れるむだ時間 \( e^{-Ls} \) になります。
一次遅れ+むだ時間(FOPDT)近似
熱交換器や蒸留塔のように、容量と配管が何段も重なった装置は、全体として
\[ G(s) \approx \frac{Ke^{-Ls}}{Ts+1} \]
で近似するのが実務の定番です。実際の装置で入力を一段だけ変えるステップ試験を行い、応答が最終値の28.3%と63.2%に達する時刻から \( T \) と \( L \) を求める方法(2点法)や、変曲点に接線を引く方法(接線法)があります。
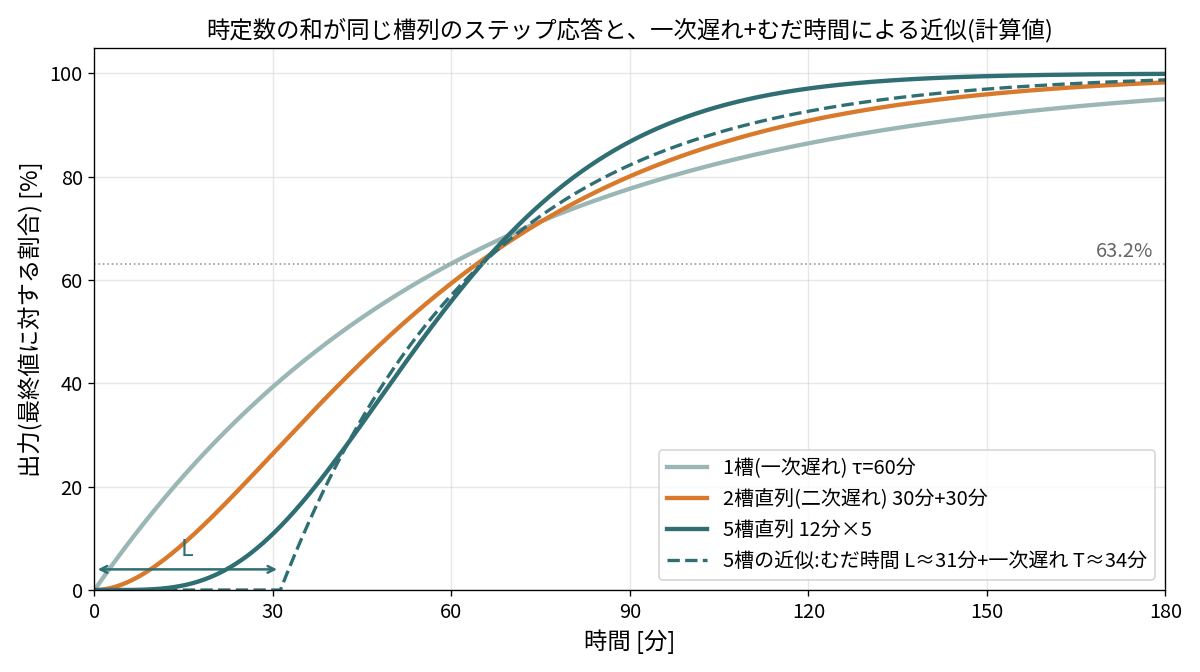
図2は、時定数の和を60分にそろえた1槽・2槽・5槽のステップ応答です。60分後の出力は、1槽が63.2%、2槽が59.4%、5槽が56.0%です。槽が増えるほど出だしが遅れて立ち上がりが急になり、むだ時間のある応答に近づきます。5槽の応答を2点法で近似すると、むだ時間 \( L \approx 31\ \mathrm{min} \)、時定数 \( T \approx 34\ \mathrm{min} \) になり、出だしの丸みを除けば全体の形をよく表せます。
この近似が苦手なのは、いったん逆向きに動いてから目標に向かう逆応答、液位のように止まらずに増え続ける積分系、反応熱で暴走しかねない不安定な系などです。また、プロセスの多くは非線形なので、伝達関数は「いつもの運転点のまわりで小さく動かす」という前提で使います(線形化)。
入力から出力を計算する:伝達関数の使い方
伝達関数の便利さは、出力がかけ算で求まることです。
\[ Y(s) = G(s)U(s) \]
ステップ入力 \( u(t) = q_{0} \) のラプラス変換は \( q_{0}/s \) なので、タイプ1の二次遅れ(部屋+センサー)では
\[ Y(s) = \frac{Kq_{0}}{s(\tau_{1}s+1)(\tau_{2}s+1)} \]
です。これを部分分数に分け、各項を時間の関数に戻します(逆ラプラス変換)。分母が0になる点 \( s = 0,\ -1/\tau_{1},\ -1/\tau_{2} \) での留数を求める計算と同じです。結果は
\[ y(t) = Kq_{0}\left(1 - \frac{\tau_{1}e^{-t/\tau_{1}} - \tau_{2}e^{-t/\tau_{2}}}{\tau_{1} - \tau_{2}}\right) \]
となります。1 kWのヒーター、\( \tau_{1} = 1\ \mathrm{h} \)、\( \tau_{2} = 1/12\ \mathrm{h} \) を入れると、1時間後の温度計の表示は約5.99 Kの上昇で、室温そのもの(約6.32 K)より約0.33 K遅れて見えます。
時間の世界では、同じ計算は畳み込み積分になります。
\[ y(t) = \int_{0}^{t} g(t - t')\,u(t')\,dt' \]
\( g(t) \) は入力を一瞬だけ加えたときの応答(インパルス応答)で、一次遅れなら \( g(t) = (K/\tau)e^{-t/\tau} \) です。入力がどんな形でも、過去の入力に「応答の重み」をかけて足し合わせれば出力が求まります。
まとめ
- 一次遅れは「ためる所」と「逃げ道」が1つずつの系で、伝達関数は \( K/(\tau s+1) \)。時定数 \( \tau \) で63.2%、\( 3\tau \) で95%に達する。
- 部屋・ヒーター・センサーは、中の温度がほぼ一様(集中定数近似、\( \mathrm{Bi} \lt 0.1 \))なら一次遅れとみなせる。壁の蓄熱などで遅い時定数が増えると近似は崩れる。
- 二次遅れには、容量が2つ直列の「振動しない」タイプと、慣性やフィードバックによる「振動しうる」タイプがある。
- 化学プロセスは槽列・むだ時間の組み合わせで、全体を一次遅れ+むだ時間で近似できることが多い。
- 出力は \( Y(s) = G(s)U(s) \) を部分分数分解(留数計算)して時間に戻せば求まる。
次回は、入出力の関係だけを見る伝達関数から一歩進んで、装置の内部の状態をまとめて扱う状態空間表現(現代制御)を紹介する予定です。
参考文献
- D. E. Seborg, T. F. Edgar, D. A. Mellichamp, F. J. Doyle III, Process Dynamics and Control, 4th ed., Wiley (2016).
- 橋本伊織・長谷部伸治・加納学『プロセス制御工学』朝倉書店 (2002).
- K. Ogata, Modern Control Engineering, 5th ed., Prentice Hall (2010).
- F. P. Incropera ほか, Fundamentals of Heat and Mass Transfer, 7th ed., Wiley (2011).
- C. L. Smith, Digital Computer Process Control, Intext (1972).
投稿者プロフィール
- 熱・エネルギー分野を中心に、科学の面白さを綴る編集チームです。