現代制御はどこで使われている? ― アポロ宇宙船から化学プラントまで、状態空間・カルマンフィルタ・モデル予測制御のしくみ
エアコンや給湯器の温度調節の多くは、PID制御のような「古典制御」で十分に動いています。では、制御工学の授業で習う現代制御は、いったいどこで使われているのでしょうか。答えは、宇宙船の航法、スマートフォンの位置推定、ロケットや人工衛星の姿勢制御、石油精製・化学プラントの運転、自動運転など、「測れない量がある」「入力と出力がたくさんある」「上限・下限を守らなければならない」場面です。この記事では、古典制御と現代制御の違いを状態空間表現という考え方から整理し、現代制御の3本柱である状態推定(カルマンフィルタ)・最適制御(LQR)・モデル予測制御(MPC)が活躍する場面を、部屋の温度の例と計算結果を使って紹介します。
PIDで十分なのに、なぜ「現代」制御が生まれたのか
1930〜50年代に完成した古典制御は、装置を「入力を入れると出力が出てくる箱」として扱い、その性質を伝達関数や周波数応答で調べます。1つの入力で1つの出力を合わせる問題なら、この方法は今でも非常に強力です。
ところが1950年代の終わり、宇宙開発が始まると事情が変わりました。ロケットや宇宙船では、位置・速度・姿勢など多くの量が互いに影響し合い、操作できるエンジンやスラスターも複数あります。しかも、位置や速度は直接は測れず、ノイズのある観測から推し量るしかありません。「燃料をできるだけ使わずに目標の軌道に入る」といった最適化の要求もあります。こうした問題に答えるために、1960年前後に生まれたのが現代制御です。
古典制御と現代制御の違い
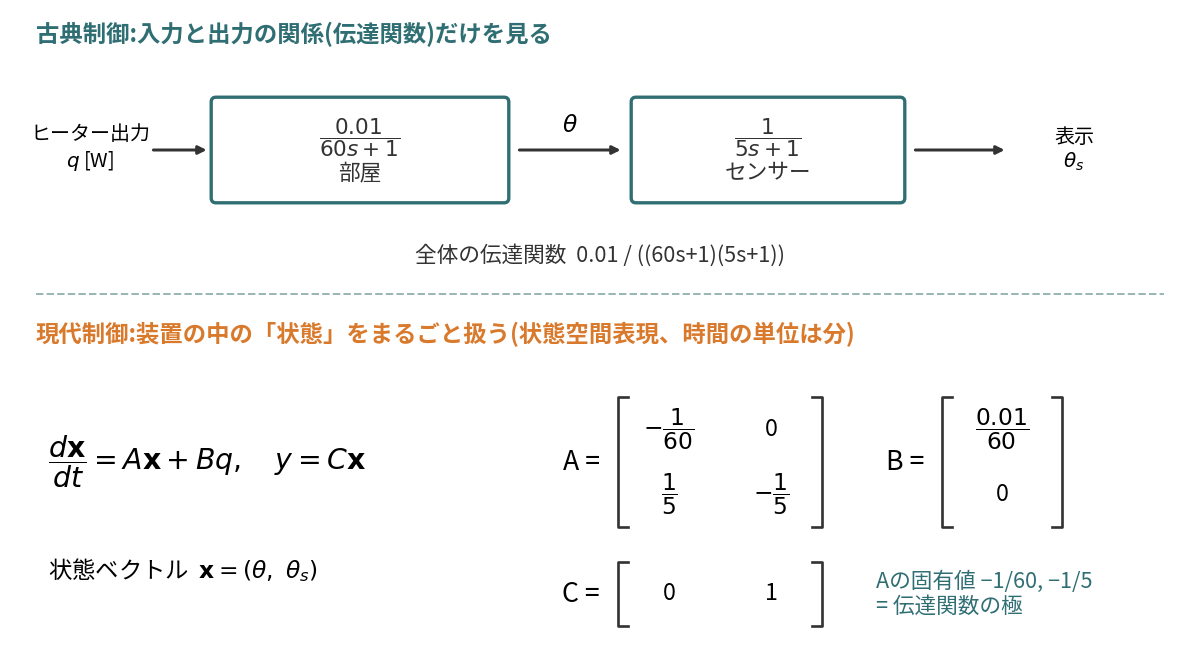
2つの違いを一言でいえば、古典制御は入口と出口の関係を見るのに対し、現代制御は装置の中の「状態」をまるごと扱う点にあります。
- 古典制御:伝達関数で表す/主に1入力1出力/周波数(どの速さの変化にどう応えるか)で考える/代表はPID制御
- 現代制御:状態方程式で表す/多入力多出力をそのまま扱える/時間の流れの中で考え、評価の基準を決めて最適化する/代表はカルマンフィルタ・LQR・MPC
ここでいう状態とは、「今の値がわかれば、この先の入力を与えたときの未来が決まる」ような量の組です。ボールなら位置と速度、部屋なら室温や壁の温度が状態にあたります。
状態空間表現とは:部屋とセンサーで書いてみる
例として、ヒーターで暖める1つの部屋と、その室温を測る温度センサーを考えます。部屋の空気はよく混ざっていて、室温は1つの値で表せるものとします。外気との温度差 \( \theta \)(単位は \( \mathrm{K} \))を室温の代わりに使います。部屋の熱容量(部屋全体の温度を \( 1\ \mathrm{K} \) 上げるのに必要な熱)を \( C = 3.6 \times 10^{5}\ \mathrm{J/K} \)、外への熱の逃げやすさ(温度差 \( 1\ \mathrm{K} \) あたりに逃げる熱)を \( G = 100\ \mathrm{W/K} \) と仮定します。すると、温度が変わるのにかかる時間の目安である部屋の時定数は \( \tau_{1} = C/G = 3600\ \mathrm{s} = 60\ \mathrm{min} \)、ヒーター \( 1\ \mathrm{W} \) あたりの最終的な温度上昇を表すゲインは \( K = 1/G = 0.01\ \mathrm{K/W} \) です。温度センサーは室温の変化に少し遅れて追いつくものとし、その時定数を \( \tau_{2} = 5\ \mathrm{min} \) とします。ヒーターの出力を \( q \)(単位は \( \mathrm{W} \))、センサーの表示を \( \theta_{s} \)(単位は \( \mathrm{K} \))とすると、熱の収支から次の2つの式が書けます(時間 \( t \) の単位は分)。
\[ \frac{d\theta}{dt} = -\frac{1}{\tau_{1}}\theta + \frac{K}{\tau_{1}}q \]
\[ \frac{d\theta_{s}}{dt} = \frac{1}{\tau_{2}}\left(\theta - \theta_{s}\right) \]
2つの量を並べた \( \mathbf{x} = (\theta,\ \theta_{s}) \) を状態ベクトルと呼ぶと、この2式はまとめて
\[ \frac{d\mathbf{x}}{dt} = A\mathbf{x} + Bq, \quad y = C\mathbf{x} \]
と書けます。これが状態空間表現です。行列 \( A \) は「状態どうしがどう影響し合うか」を表し、成分は \( a_{11} = -1/60 \)、\( a_{12} = 0 \)、\( a_{21} = 1/5 \)、\( a_{22} = -1/5 \)(単位は \( 1/\mathrm{min} \))です。\( B \) は入力が各状態にどう効くか(\( b_{1} = 0.01/60 \)、\( b_{2} = 0 \))、\( C \) は何を測っているか(ここでは \( \theta_{s} \) だけを測るので \( C = (0,\ 1) \))を表します。一般の装置でも、入力を \( u \) として \( d\mathbf{x}/dt = A\mathbf{x} + Bu \) の形に書くのが現代制御の出発点です。
この式から入口と出口の関係を計算し直すと、伝達関数
\[ G(s) = C\left(sI - A\right)^{-1}B = \frac{0.01}{(60s+1)(5s+1)} \]
が出てきます(\( s \) の単位は \( 1/\mathrm{min} \)、\( I \) は単位行列)。つまり、状態空間表現と伝達関数は同じ装置の2つの見方で、行列 \( A \) の固有値 \( -1/60 \) と \( -1/5 \) が、伝達関数の極とぴったり一致します。違うのは、状態空間表現では、測っていない室温 \( \theta \) も式の中に残っていることです。
場面①:見えない量を推定する ― オブザーバとカルマンフィルタ
状態をまるごと扱うと、「測っていない状態を、モデルと測定値から推定する」ことができます。推定値を \( \hat{\mathbf{x}} \) とすると、基本の形は
\[ \frac{d\hat{\mathbf{x}}}{dt} = A\hat{\mathbf{x}} + Bu + L\left(y - C\hat{\mathbf{x}}\right) \]
です。モデルで状態の動きを予測しながら、実際の測定値 \( y \) と予測した測定値 \( C\hat{\mathbf{x}} \) のずれに重み \( L \) をかけて少しずつ修正します。これをオブザーバ(状態観測器)といい、測定やモデルのノイズの大きさに応じて \( L \) を最もよく選んだものがカルマンフィルタです。上の部屋では \( a_{21} \) が0でない、つまり室温がセンサー表示に影響するので、センサーの値だけから室温を推定できます(この性質を可観測性といいます)。
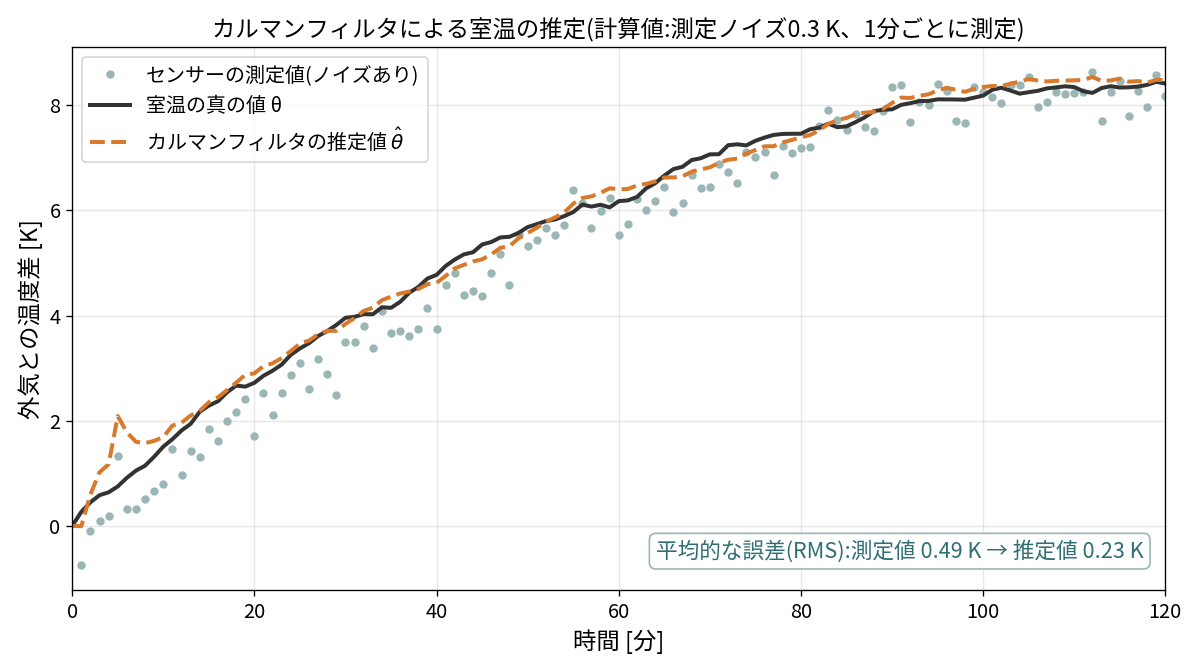
図2は、1 kWのヒーターを入れた部屋について、1分ごとの測定値に標準偏差0.3 Kのノイズを加え、室温も1分あたり標準偏差0.05 Kでゆらぐと仮定して計算した例です。センサーの測定値はノイズでばらつき、さらにセンサーの遅れの分だけ室温より低めに出ています。カルマンフィルタは、測定値と予測のずれのおよそ1割ずつを取り入れて推定値を更新し、測定値そのものを室温とみなすより誤差を半分以下(RMSで0.49 Kから0.23 K)にしました。測定開始直後は初期値の不確かさが大きいため推定値が行き過ぎていますが、数分で真の値に寄っていきます。
この「予測と修正」は、さまざまな場面で使われています。
- アポロ計画の航法:NASAのシュミットらがカルマンフィルタを宇宙船の軌道推定に応用し、アポロ宇宙船の誘導コンピュータに組み込まれました。
- GPS・スマートフォンの位置推定:衛星の信号と加速度センサーやジャイロの値を組み合わせ、位置と速度を推定します。
- 自動車の横滑り防止:横滑りの角度のように直接測りにくい量を、車輪の速度や車体の回転の速さなどから推定して、ブレーキを制御します。
場面②:いちばん「得」な動かし方を求める ― 最適制御(LQR)
状態がわかれば、次は「どう動かすか」です。最適制御では、目標からの「ずれ」と、使う「操作量」の両方にコストをつけ、その合計
\[ J = \int_{0}^{\infty} \left( \mathbf{x}^{\mathrm{T}}Q\mathbf{x} + u^{\mathrm{T}}Ru \right) dt \]
を最小にする入力を求めます。\( Q \) はずれをどれだけ嫌うか、\( R \) は操作量をどれだけ節約したいかを表す重みです。線形のモデルと2乗の評価の組み合わせでは、答えが状態のフィードバック \( u = -F\mathbf{x} \) の形できれいに求まり、これをLQR(線形二次レギュレータ)といいます。ゲイン \( F \) は、リカッチ方程式と呼ばれる行列の方程式
\[ A^{\mathrm{T}}P + PA - PBR^{-1}B^{\mathrm{T}}P + Q = 0 \]
の解 \( P \) から \( F = R^{-1}B^{\mathrm{T}}P \) と計算します。PIDのように3つの係数を試行錯誤で調整する代わりに、「何を重視するか」を重みで決めれば、多入力多出力でもゲインが一度に決まるのが利点です。
LQRは、人工衛星やロケットの姿勢制御、倒立振子や二輪で立つロボットの制御など、互いに影響し合う量が多い機械の制御に使われ、教材や研究の題材としても定番です。状態の推定にカルマンフィルタを組み合わせたものはLQGと呼ばれます。
場面③:未来を予測して制約を守る ― モデル予測制御(MPC)
実際の装置には、バルブの開度は0〜100%、反応器の温度は上限以下、といった制約があります。モデル予測制御(MPC)は、モデルを使って少し先の未来を予測し、制約を守りながら評価を最小にする入力の列を、毎回計算し直す方法です。たとえば目標値を \( r_{k} \)、予測する区間を \( N \) ステップとして、
\[ \min \sum_{k=1}^{N} \left( (y_{k} - r_{k})^{2} + \rho\, u_{k-1}^{2} \right) \]
を、制約 \( u_{\mathrm{min}} \le u_{k} \le u_{\mathrm{max}} \) のもとで解きます(\( \rho \) は操作量の重み)。求めた入力の列のうち、実際に使うのは最初の1つだけで、次の時刻には新しい測定値から計算をやり直します。将棋で何手か先を読みながら、相手の手を見て毎回読み直すのに似ています。
MPCは、1970年代末に石油精製・化学プラントで実用化されました(フランスのリシャレらのIDCOM、シェル社のDMCなど)。プラントの動きは数分〜数時間と遅く、計算に時間をかけられることも普及を後押ししました。現在では、ビル空調の省エネ運転、自動運転車の経路追従、ドローンの飛行制御など、計算機の性能向上とともに使われる場面が広がっています。
歴史:ベルマン、ポントリャーギン、カルマンからロバスト制御へ
現代制御の土台は1950年代に築かれました。アメリカのベルマンは動的計画法を、ソ連のポントリャーギンらは最大原理を示し、最適な制御を求める理論が整いました。1960年にはカルマンが、状態空間による制御理論、可制御性・可観測性の概念、そしてカルマンフィルタを相次いで発表し、宇宙開発で一気に実用化されます。
一方で、現代制御は「よいモデル」があることを前提にしています。1978年、ドイルは「LQGには安定の余裕(モデルの誤差にどこまで耐えられるか)の保証がない」ことを短い論文で示しました。これをきっかけに、モデルの誤差を最初から考えに入れるロバスト制御(\( H_{\infty} \) 制御など)が1980年代に発展し、古典制御の周波数の考え方と現代制御の状態空間の考え方が結びつきました。
まとめ:PIDと現代制御の役割分担
- 古典制御は入口と出口の関係(伝達関数)を、現代制御は装置の中の状態をまるごと(状態方程式)扱う。両者は同じ装置の2つの見方で、行列 \( A \) の固有値は伝達関数の極に一致する
- カルマンフィルタは、モデルによる予測と測定によって測れない量を推定する(アポロの航法、GPS、横滑り防止)
- LQRは、ずれと操作量の重みから最適なフィードバックを一度に決める(姿勢制御、倒立振子)
- MPCは、未来を予測しながら制約を守る入力を毎回計算する(化学プラント、ビル空調、自動運転)
とはいえ、工場の制御ループの9割以上は今もPI・PID制御だといわれます。実際のプラントでは、上位のMPCが多くの変数を見渡して目標値を決め、下位のPIDがその目標値に素早く追従する階層構造が一般的です。古典制御と現代制御は、どちらかが古いのではなく、得意な場面で役割を分け合っているのです。
参考文献
- R. E. Kalman, "A New Approach to Linear Filtering and Prediction Problems," Journal of Basic Engineering, 82, 35–45 (1960).
- J. C. Doyle, "Guaranteed Margins for LQG Regulators," IEEE Transactions on Automatic Control, 23, 756–757 (1978).
- S. J. Qin, T. A. Badgwell, "A survey of industrial model predictive control technology," Control Engineering Practice, 11, 733–764 (2003).
- L. A. McGee, S. F. Schmidt, "Discovery of the Kalman Filter as a Practical Tool for Aerospace and Industry," NASA TM-86847 (1985).
- K. J. Åström, R. M. Murray, Feedback Systems, 2nd ed., Princeton University Press (2021).
- K. Ogata, Modern Control Engineering, 5th ed., Prentice Hall (2010).
投稿者プロフィール
- 熱・エネルギー分野を中心に、科学の面白さを綴る編集チームです。